16 nov. 2026
1 minuut
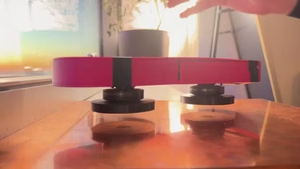
Tu-tu-tudududu-tuuhtuuh – De melodie van de Back to the Future-reeks is er een die bij menigeen in het geheugen gegrift staat, net als meerdere rekwisieten die een significante rol spelen in de 80’s klassiekers. Eén daarvan, het miniatuurhoverboard, spreekt vooral tot de verbeelding. Een hobbyontwikkelaar in Amerika heeft nu een exemplaar gebouwd dat zonder wielen of luchtkussen boven een koperen plaat zweeft.
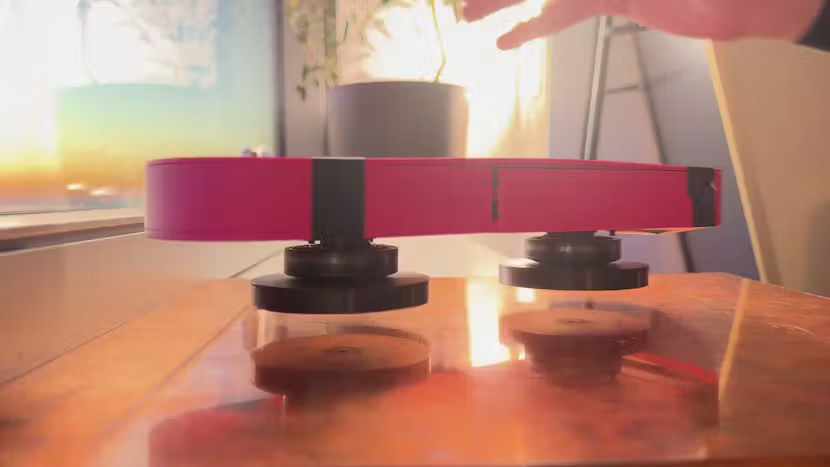
De hobbyist, Jake Rogers, ontwikkelde het prototype in zijn garage. Het prototype combineert 3D-geprinte onderdelen met krachtige neodymiummagneten en twee elektromotoren. Het resultaat is een hoverboard ter grootte van een handpalm, dat zonder externe stroomvoorziening enkele millimeters boven een koperen oppervlak kan blijven hangen. Hoewel het apparaat nog niet stabiel genoeg is om zelfstandig in balans te blijven, toont het aan hoe elektromagnetische inductie kan worden gebruikt om een object te laten zweven.
Het principe berust op elektromagnetische inductie. Wanneer magneten boven een elektrisch geleidend materiaal bewegen, ontstaan daarin wervelstromen. Deze wekken op hun beurt een magnetisch veld op dat de beweging van de oorspronkelijke magneten tegenwerkt. Hierdoor ontstaat een afstotende kracht die het hoverboard omhoogduwt.
Neodymiummagneten
Het systeem maakt gebruik van twee tegengesteld draaiende rotoren, die elk twaalf krachtige N52-neodymiummagneten bevatten. Deze zijn opgesteld volgens een zogenoemde Halbach-configuratie. Daarbij worden de magneten zo gerangschikt dat het magnetische veld aan één zijde wordt versterkt en aan de andere zijde grotendeels wordt verzwakt. Door het sterkste magnetische veld naar beneden te richten, kan de beschikbare magnetische kracht efficiënter worden benut voor het opwekken van wervelstromen in de koperen plaat.
Aanvankelijk werkte Rogers met één rotor, maar daarbij begon het prototype ongecontroleerd te draaien door het reactiekoppel van de motor. Met een tweede rotor die in tegengestelde richting draait, kon hij dit effect grotendeels compenseren. Een ander probleem was de grote middelpuntvliedende kracht op de magneten. Bij hoge toerentallen kwamen deze los uit hun bevestiging. Door het aantal magneten per rotor terug te brengen van zestien naar twaalf, wist Rogers de naar buiten gerichte kracht met ongeveer veertig procent te verminderen.
De uiteindelijke constructie bestaat uit een 3D-geprinte behuizing met daarin de twee motoren, elektronische snelheidsregelaars en een besturingseenheid. Twee lithium-polymeeraccu’s leveren samen een nominale spanning van 22,2 volt. Door de accu’s tussen de motoren te plaatsen, verbeterde Rogers de gewichtsverdeling. Hierdoor kon het hoverboard voor het eerst zonder kabels boven de koperen plaat zweven en bewegen.
Opschaling
Rogers wil de techniek toepassen in een hoverboard waarop daadwerkelijk een persoon kan staan. Dit toekomstige model, HALO-1, moet worden uitgerust met acht rotoren. Daarvoor moeten nog verschillende technische problemen worden opgelost. Vooral de stabiliteit, het energieverbruik en de benodigde hefkracht vormen uitdagingen. Bovendien werkt het principe alleen boven een voldoende elektrisch geleidend oppervlak, zoals koper of aluminium.
Het laatste nieuws
Uitgelichte vacatures
- Engineer Meet- & Regeltechniek
Bedrijf: PWN - PA-systeem- en securityspecialist
Bedrijf: PWN - Flow Measurement Engineer
Bedrijf: VSL - Wetenschapper Elektriciteit
Bedrijf: VSL - Technisch specialist leidingen & technieken
Bedrijf: PWN - Monteur Hightech Machinebouw (medior)
Bedrijf: Trymax


Anderen lazen ook