12 mei. 2014
3 minuten
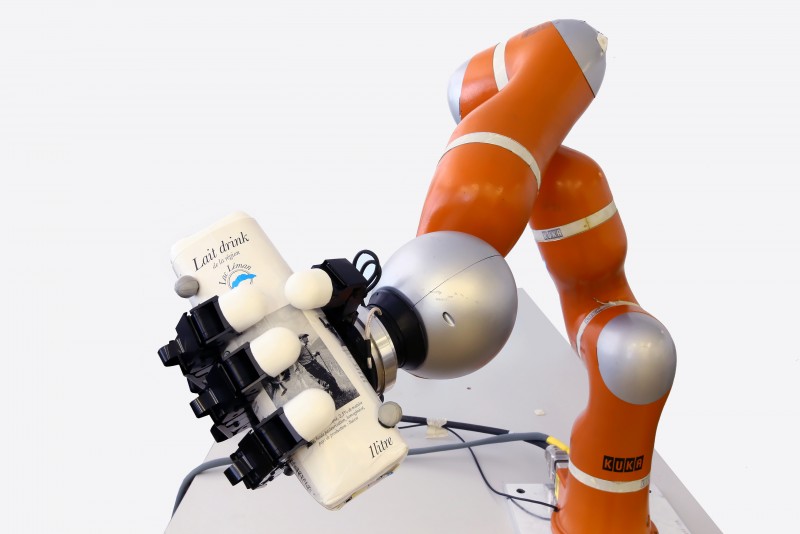
De robotarm staat volledig bewegingloos klaa, met geopende handpalm. Een fractie van een seconde later komt hij plotseling tot leven en vangt hij allerlei soorten naar hem toegeworpen voorwerpen: een tennisracket, een fles, of een bal. De arm is ongeveer 1,5 meter lang, heeft drie gewrichten en een geavanceerde hand met vier vingers. Hij is geprogrammeerd op het Learning Algorithms and Systems Laboratory van de École Polytechnique Fédérale de Lausanne (Lasa) om robotsystemen te testen voor het vangen van bewegende voorwerpen.
Deze unieke robot kan projectielen met uiteenlopende onregelmatige vormen vangen binnen 0,05 seconde. "Robots zijn steeds nadrukkelijker aanwezig in ons dagelijks leven, voor het uitvoeren van uiteenlopende taken. Ze zullen in staat zijn om complexe bewegende objecten te vangen of te ontwijken", zegt Aude Billard, hoofd van Lasa. We hebben niet alleen machines nodig die direct kunnen reageren, maar die ook de dynamiek van bewegende objecten kunnen voorspellen en een beweging in de tegengestelde richting kunnen genereren.
Voor deze robot is al direct in de ruimtevaart een in potentie toepasbaar. Hij kan worden geassocieerd met
het Clean-mE project dat wordt uitgevoerd door het Zwitserse Space Center bij EPFL, dat technieken ontwikkelt voor het ophalen en verwijderen van ruimte-afval dat rond de aarde cirkelt. Als de arm zou zijn gekoppeld aan de satelliet zou hij rondvliegend afval moeten vangen, waarvan de dynamiek nog maar deels bekend is. Daarom kan hij ook pas met precisie te werk gaan als hij in de ruimte is en de naderende objecten kan observeren.
Imitatie
Voor het vangen van vliegende voorwerpen moeten diverse parameters worden geïntegreerd met het reageren op onverwacht gebeurtenissen, in recordtijd. "De momenteel gangbare robots zijn vaak gepreprogrammeerd en kunnen dataveranderingen niet snel verwerken", zegt Aude Billard. "Ze moeten het traject van het voorwerp herberekenen en dat kost te veel tijd in situaties waar elke fractie van een seconde telt."
Om de gewenste snelheid en het aanpassingsvermogen te bereiken lieten de Lasa-onderzoekers zich inspireren door de manier waarop mensen zelf leren: door imitatie en trial & error. Met deze techniek krijgt de robot geen specifieke aanwijzingen maar toont men voorbeelden van mogelijke trajecten. Daarbij wordt de arm door de programmeur herhaaldelijk met de hand geleid naar het beoogde doel.
Alledaagse voorwerpen
Het testen is gedaan met een bal, een lege fles, een halfvolle fles, een hamer en een tennisracket. Deze vijf alledaagse voorwerpen zijn gekozen omdat er veel variaties mogelijk zijn voor het aanpakken van het voorwerp, bijvoorbeeld het handvat van de racket. het aangrijpingspunt komt dan niet overeen met het zwaartepunt van het voorwerp. Bij het flesje is dat zelfs een extra uitdaging, want daar verandert het zwaartepunt enkele malen tijdens de afgelegde weg. Geprojecteerd in de lucht maken deze voorwerpen complexe bewegingen, vaak langs verschillende assen. Dat levert dus interessante situaties op voor de robot.
In de eerste leerfase worden de voorwerpen diverse malen naar de robot toegeworpen. Met behulp van een serie camera’s rondom de robot creëert hij een model voor de kinetica van het voorwerp, gebaseerd op het traject, de snelheid en de rotaties. Wetenschappers vertalen dit in een vergelijking, waarmee de robot zichzelf heel snel in de juiste richting kan positioneren als het voorwerp wordt gegooid. Tijdens de enkele milliseconde dat het voorwerp onderweg is verfijnt en corrigeert de machine het traject zodat hij in real time en met grote precisie kan vangen. de efficiency wordt nog verbeterd door de ontwikkeling van controllers die de bewegingen van de hand en vingers koppelen en synchroniseren.
De uitvinding is beschreven in een artikel in de IEEE transactions on robotics, het eerste tijdschrift op dit gebied:
Kim, S., Shukla, A. and Billard, A. (2014) Catching Objects in Flight. IEEE Transactions on Robotics, Volume 30, Issue 5. In press. [show abstract] [BibTeX
Anderen lazen ook