

30 jan. 2006
0 minuten
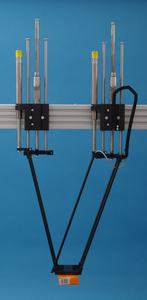
Twee LinMot lineaire servomotoren vormen de basis van de 2-assige pick&place robot Para-Picker. De vast gemonteerde servomotoren zijn door middel van een stangenstelsel aan elkaar gekoppeld; hierdoor ontstaat een hoogdynamische 2D manipulator. Omdat geen kabelkettingen en highflex kabels worden toegepast, is de kans op storing gereduceerd en de montage sneller en eenvoudiger te realiseren. De bewegingssnelheid van de robot bedraagt maximaal 5 m*s-1; de versnellingen lopen tot 40 m*s-2 bij een herhalingsnauwkeurigheid van ± 0,2 mm. Bij levering is de robot voorzien van besturing en software. Toepassingen zijn te vinden in het groeperen van producten, palletisering en eindverpakking.