19 okt. 2026
1 minuut
Over de autonome drone, die met 100 kilometer per uur door een raceparcours vloog en meerdere menselijke wereldkampioenen versloeg, schreven we vorig jaar al. Onderzoekers van de TU Delft maakten dit vorig jaar mogelijk met een compact AI-systeem dat slechts één camera en een kleine processor nodig had. Afgelopen week werd er meer bekend over deze prestatie via een publicatie in Science Robotics.
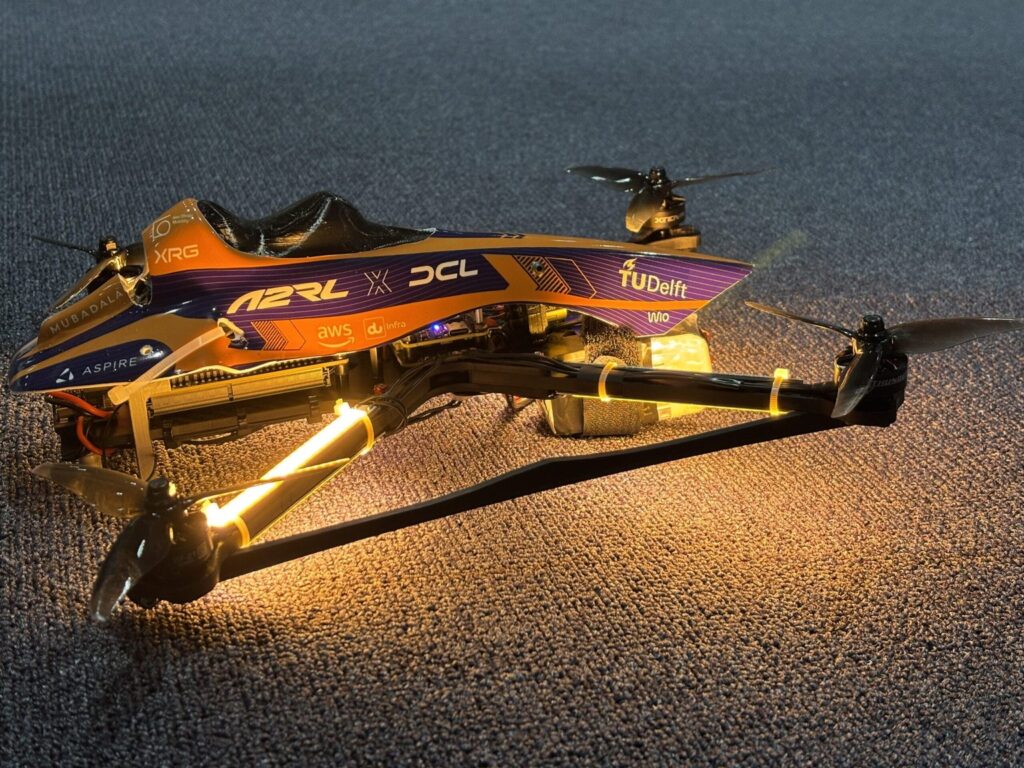
Het systeem, MonoRace, is ontwikkeld door het Micro Air Vehicle Lab (MAVLab) van de TU Delft. Bij de Abu Dhabi Autonomous Drone Racing Competition in 2025 versloeg de drone alle andere autonome teams en drie voormalige wereldkampioenen drone-racen.
Camerabeelden en IMU
MonoRace werkt met één naar voren gerichte camera, waarbij GPS of externe positiebepaling niet nodig is. De camera registreert de racepoorten, waarna een neuraal netwerk de beelden verwerkt. Door de meetgegevens van de IMU (Inertial Measurement Unit) te combineren met een model van het toestel kan het systeem voortdurend de positie en beweging inschatten. De besturing wijkt eveneens af van traditionele systemen. In plaats van verschillende regelalgoritmen achter elkaar te gebruiken, genereert een compact neuraal netwerk rechtstreeks de commando’s voor de motoren. Dat gebeurt 500 keer per seconde.
Het netwerk is getraind met reinforcement learning, waarbij het systeem door herhaald oefenen leert welke besturingsacties het beste resultaat opleveren. Daarbij houdt het rekening met de fysieke beperkingen van de drone. Deze aanpak vermindert de benodigde rekenkracht en maakt snelle reacties mogelijk. Dat is essentieel bij hoge snelheden, waarbij zelfs kleine vertragingen kunnen leiden tot een botsing of verlies van controle.
Robuuste zelfnavigatie
Een belangrijke uitdaging was het betrouwbaar verwerken van camerabeelden bij hoge snelheden. De onderzoekers ontwikkelden daarom een methode die visuele informatie combineert met bewegingsmetingen en een model van de drone. Daardoor blijft navigatie mogelijk wanneer externe referenties ontbreken.
Guido van Croon, hoogleraar TU Delft: “Autonoom racen is een manier om robotische AI tot het uiterste te drijven. In deze studie hebben we AI efficiënt genoeg gemaakt om een drone met een snelheid van 100 kilometer per uur te besturen met slechts één camera en een kleine processor aan boord. Hier hebben we geoptimaliseerd voor snelheid, maar dezelfde aanpak kan ook worden gebruikt om efficiëntie of veiligheid te prioriteren. Denk bijvoorbeeld aan soepele, energiezuinige besturing van systemen variërend van kleine robotstofzuigers tot enorme havenkranen.”
Het laatste nieuws
Uitgelichte vacatures
- Monteur Hightech Machinebouw (medior)
Bedrijf: Trymax - Kalibratie Engineer Elektriciteit
Bedrijf: VSL


Anderen lazen ook