19 dec. 2022
1 minuut
EPFL-onderzoekers hebben een robotklauw ontwikkeld waarmee gevleugelde bots autonoom op een horizontale zitstok kunnen landen.
Als een vogel op een tak landt, lijkt de manoeuvre de gemakkelijkste ter wereld, maar in feite gaat het neerstrijken gepaard met een uiterst delicaat evenwicht tussen timing, krachtige krachten, snelheid en precisie. Het is een beweging die zo complex is dat geen enkele robot met klappende vleugels (ornithopter) hem tot nu toe onder de knie heeft gekregen.
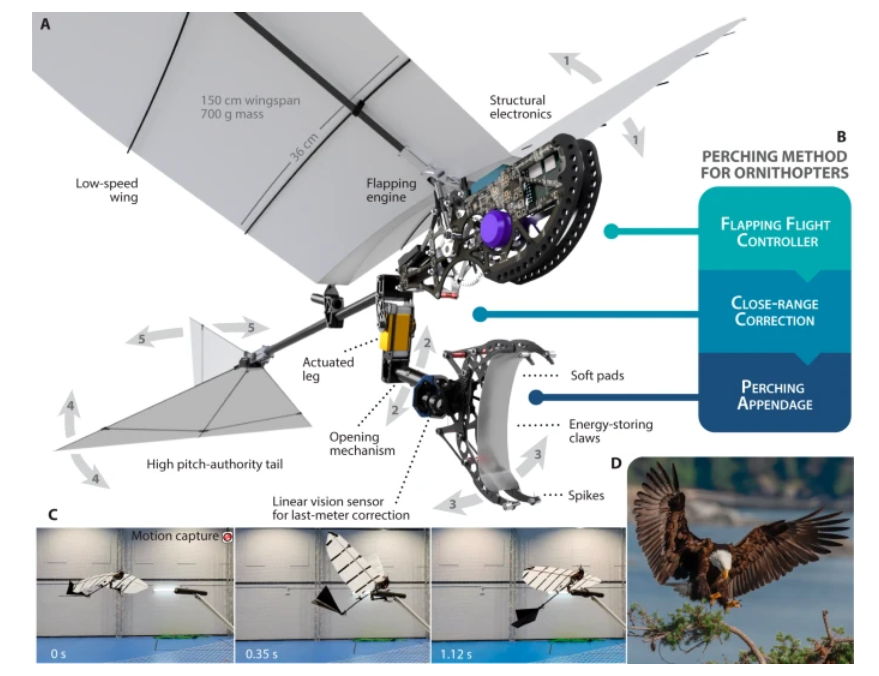
Raphael Zufferey, een postdoctoraal fellow in het Laboratory of Intelligent Systems (LIS) en Biorobotics ab (BioRob) in de School of Engineering, is de eerste auteur van het artikel in Nature Communications waarin het landingsgestel wordt beschreven. Hij bouwde en testte het in samenwerking met collega’s van de Universiteit van Sevilla, Spanje, waar de ornithopter van 700 gram zelf werd ontwikkeld als onderdeel van het Europese project Griffin.
“Dit is de eerste fase van een groter project. Als een ornithopter eenmaal autonoom op een boomtak kan landen, heeft hij de potentie om specifieke taken uit te voeren, zoals het onopvallend verzamelen van biologische monsters of metingen aan een boom. Uiteindelijk zou het zelfs op kunstmatige constructies kunnen landen, wat verdere toepassingsgebieden zou kunnen openen”, zegt Zufferey.
Als een vogelbot onderweg kan landen om bijvoorbeeld op te laden met behulp van zonne-energie, kunnen ze bovendien verder weg op missie.
Maximaliseren van kracht en precisie; het minimaliseren van gewicht en snelheid
Het landen op een stok zonder hulp van buitenaf, vereist de beheersing van vele factoren die de natuur al perfect in evenwicht heeft gebracht. De ornithopter moet tijdens het neerstrijken aanzienlijk kunnen vertragen, terwijl hij toch kan blijven vliegen. De klauw moet sterk genoeg zijn om de zitstok vast te pakken en het gewicht van de robot te dragen, zonder zo zwaar te zijn dat hij niet omhoog gehouden kan worden. Tenslotte moet de robot zijn omgeving en de zitstok ervoor kunnen waarnemen in relatie tot zijn eigen positie, snelheid en baan.
De onderzoekers hebben dit allemaal bereikt door de ornithopter uit te rusten met een volledige boordcomputer en navigatiesysteem, aangevuld met een extern motion-capture-systeem om de positie te bepalen. Het aanhangsel van de poot-klauw van de ornithopter is fijn gekalibreerd om de op en neergaande oscillaties van de vlucht te compenseren terwijl hij probeerde de stok vast te pakken. De klauw absorbeert het voorwaartse momentum van de robot bij een botsing en sluit snel en stevig om de tak om het gewicht te ondersteunen. Eenmaal neergestreken, blijft de robot zitten zonder energie te gebruiken.
Het laatste nieuws