17 jul. 2017
0 minuten
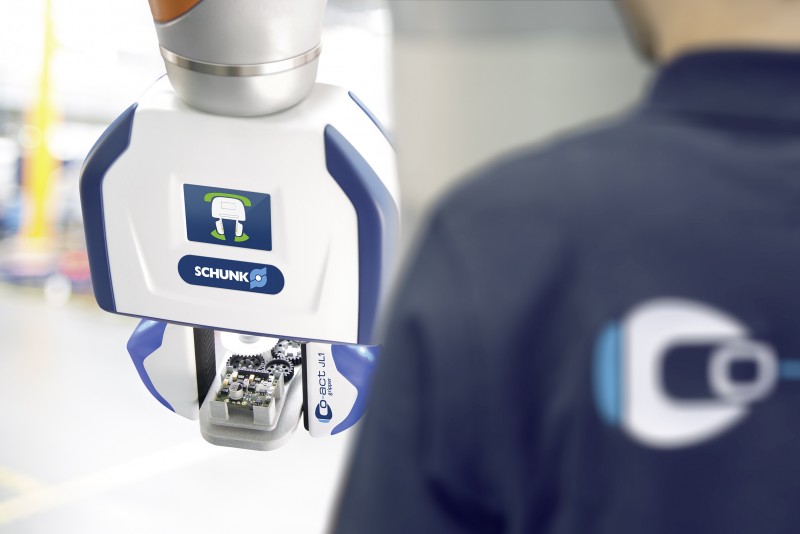
De Co-act JL1-grijper is ontwikkeld voor de samenwerking tussen mens en robots. De collaboratieve grijper werkt en communiceert met de mens. Zijn belangrijkste kenmerken zijn een meegevende buitenkant met afgeronde hoeken, een geïntegreerde bescherming tegen het verlies van werkstukken en een led-paneel waarmee de grijper met de operator communiceert.
Als het proces in een noodsituatie wordt gestopt, wordt het vastgegrepen deel niet losgelaten. Met de omgevingssensoren houdt de grijper de omgeving continu in de gaten. Gegevens worden verwerkt met de geïntegreerde software. Met speciaal ontwikkelde grijpstrategieën en krachtmeetklauwen in de vingers reageert de Co-act JL1 grijper in realtime op situaties waarbij het werkstuk of mogelijk een menselijke hand wordt gegrepen. Aan de basis staat de veiligheidsrichtlijn voor industriële robots DIN EN ISO 10218. Er wordt ook al voldaan aan toekomstige veiligheidseisen zoals vastgelegd in de norm DIN EN ISO 20218.