7 sep. 2026
1 minuut
Een beekje van twintig centimeter diep stelt heel andere eisen aan een onderwaterrobot dan het Meer van Genève. Toch hoeft daar niet per se een compleet andere robot voor te worden ontworpen. Met ScaFi laten onderzoekers van EPFL en New York University zien dat één robotvisconcept kan worden opgeschaald van 60 centimeter tot bijna drie meter, terwijl de karakteristieke zwembeweging grotendeels hetzelfde blijft.
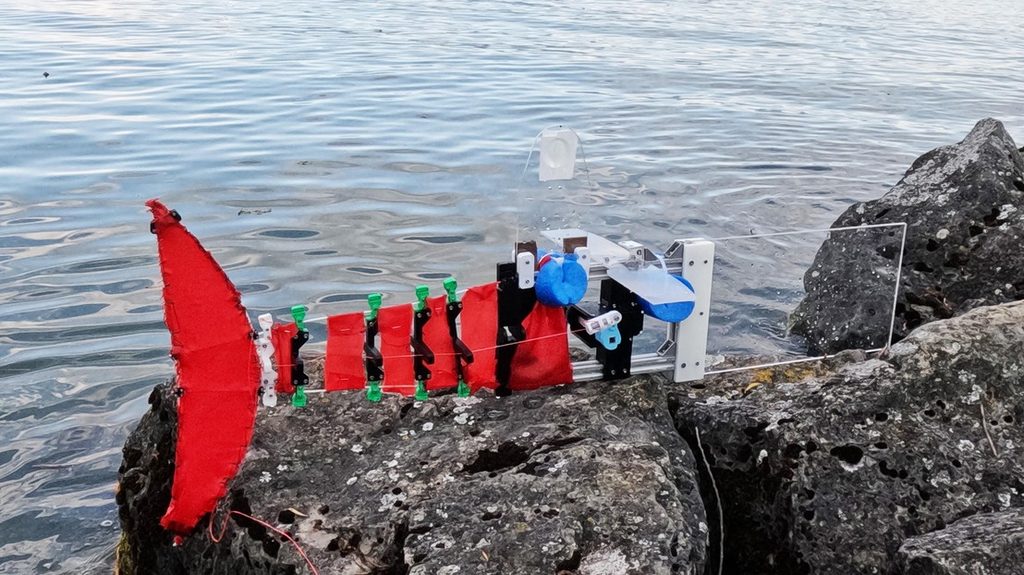
Onderwaterrobots worden meestal aangedreven door propellers. Die zijn effectief in open water, maar minder geschikt voor bijvoorbeeld ondiepe beken of gebieden met veel begroeiing. Propellers kunnen planten meenemen en dieren verstoren en een robot die zich voortbeweegt als een vis kan dan voordelen bieden.
Het probleem is dat biomimetische robotvissen doorgaans voor één specifiek formaat worden ontworpen. Een grotere of kleinere versie vraagt daardoor al snel om een nieuw ontwerp. Met de zogeheten ScaFi, oftewel Scalable Fish, proberen onderzoekers van EPFL en NYU dat probleem op te lossen.
Het ontwerp is geïnspireerd op vissen zoals kabeljauw en makreel. Deze dieren buigen tijdens het zwemmen vooral het achterste gedeelte van hun lichaam. De robot bestaat daarom uit een stijve voorzijde en een flexibele staart, opgebouwd uit glasvezelstaven. Eén motor trekt aan twee pezen die elkaar bij het uiteinde van de staart kruisen. Hierdoor ontstaat een S-vormige buigbeweging waarmee de robot zich door het water voortstuwt.
Bij het vergroten of verkleinen van de robot hoeft alleen de diameter van de glasvezelstaven te veranderen. Bij een grotere robot worden deze evenredig dikker, zodat de buigeigenschappen van de staart vergelijkbaar blijven. Het motorprincipe en de gekruiste pezen veranderen niet.
60 tot 300 centimeter
Om het principe te testen bouwden de onderzoekers drie uitvoeringen met lengtes van ongeveer 0,6, 1,1 en 2,9 meter. Na correctie voor de verschillende lichaamslengtes bleek de zwembeweging van de drie robots sterk overeen te komen. Bij het kleinste exemplaar bestudeerden de onderzoekers bovendien de stroming achter de robot. De ontstane wervelingen vertoonden overeenkomsten met de patronen die echte vissen tijdens het zwemmen achterlaten.
De robots werden niet alleen in een laboratorium getest. Het middelgrote model zwom in een Zwitserse beek en het grootste exemplaar werd getest in het Meer van Genève. De kleinste versie kon worden ingezet in beekjes met een waterdiepte van slechts 15 tot 30 centimeter.
Verbruik lastiger te schalen
Niet alles bleek even eenvoudig schaalbaar. De twee kleinere robotvissen hadden een vergelijkbare energie-efficiëntie, maar het exemplaar van 2,9 meter presteerde op dit vlak duidelijk minder goed. Hiervoor was bovendien een andere, krachtigere motor nodig. De precieze oorzaak is nog niet vastgesteld. De onderzoekers vermoeden dat onder meer de toenemende weerstand en massatraagheid een rol spelen. Het ontwerp schaalt wat betreft de zwembeweging dus beter dan wat betreft de hoeveelheid energie die daarvoor nodig is.
Het onderzoek is gepubliceerd in npj Robotics.
Het laatste nieuws
Uitgelichte vacatures
- Monteur Hightech Machinebouw (medior)
Bedrijf: Trymax - Kalibratie Engineer Elektriciteit
Bedrijf: VSL
Anderen lazen ook